


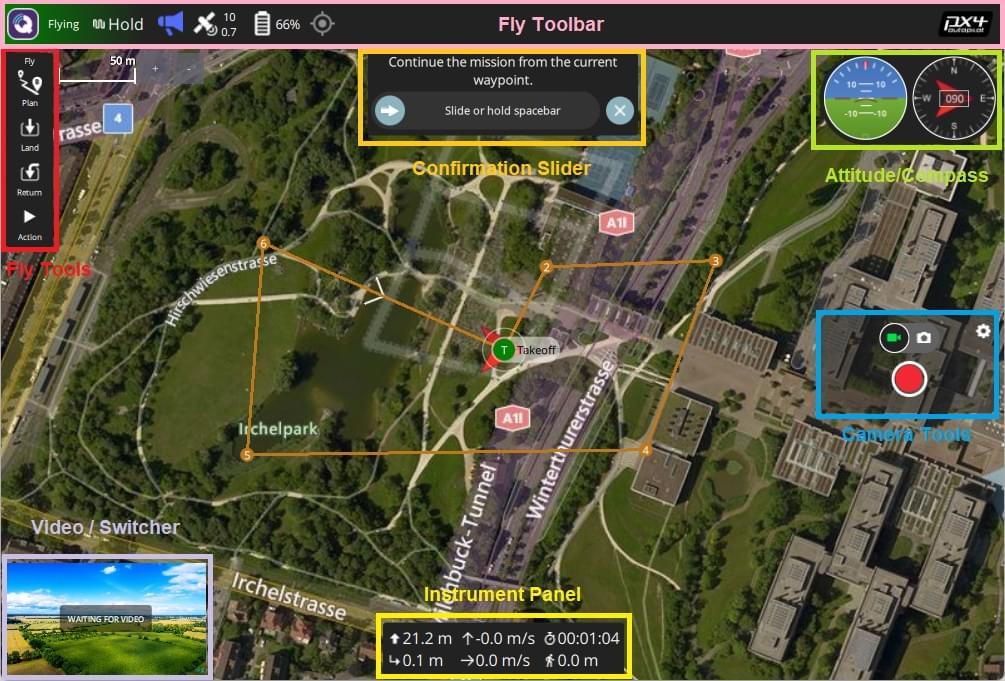
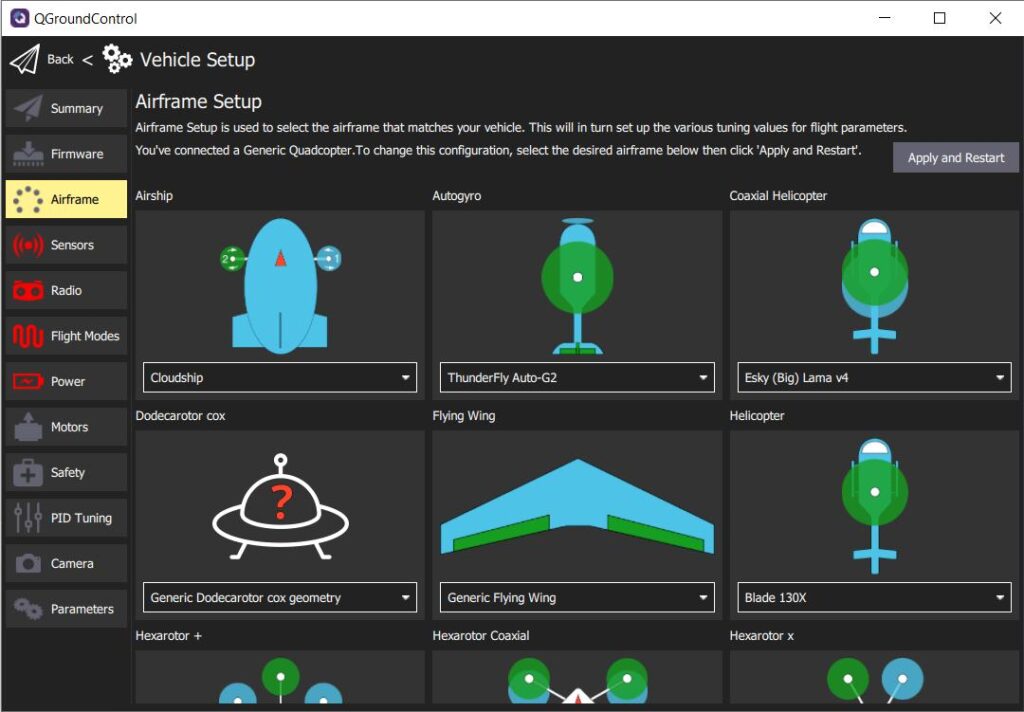
QGroundControl is one of the premier open-source Ground Control Station (GCS) applications for drones, quadcopters, rovers, and other unmanned vehicles. It provides a complete, intuitive interface for vehicle configuration, flight control, and complex autonomous mission planning.
Key Features & Capabilities
Autonomous Mission Planning: Easily create complex flight paths using waypoint grids, polygon area scans, survey patterns, and camera triggers.

Full Vehicle Configuration: Calibrate sensors (compass, accelerometer, gyro), set up radio controls, adjust PID tuning parameters, and configure safety failsafes (e.g., Return-to-Launch on low battery or lost signal).

Real-time Telemetry: Monitor flight data live, including altitude, speed, battery voltage, GPS satellite lock, and artificial horizon orientation.

Video Streaming: Supports real-time RTSP/UDP video streaming directly from the drone's onboard camera.

Multi-Vehicle Support: Can monitor and control multiple drones simultaneously.
Compatibility
Autopilots: Designed primarily for PX4 Pro and ArduPilot (ArduCopter, ArduPlane, ArduRover) via the MAVLink communication protocol.

Operating Systems: Fully cross-platform, available for Windows, macOS, Linux, iOS, and Android, making it easy to use on both field laptops and mobile tablets.